Ligne robotisée d'emballage de chaudières
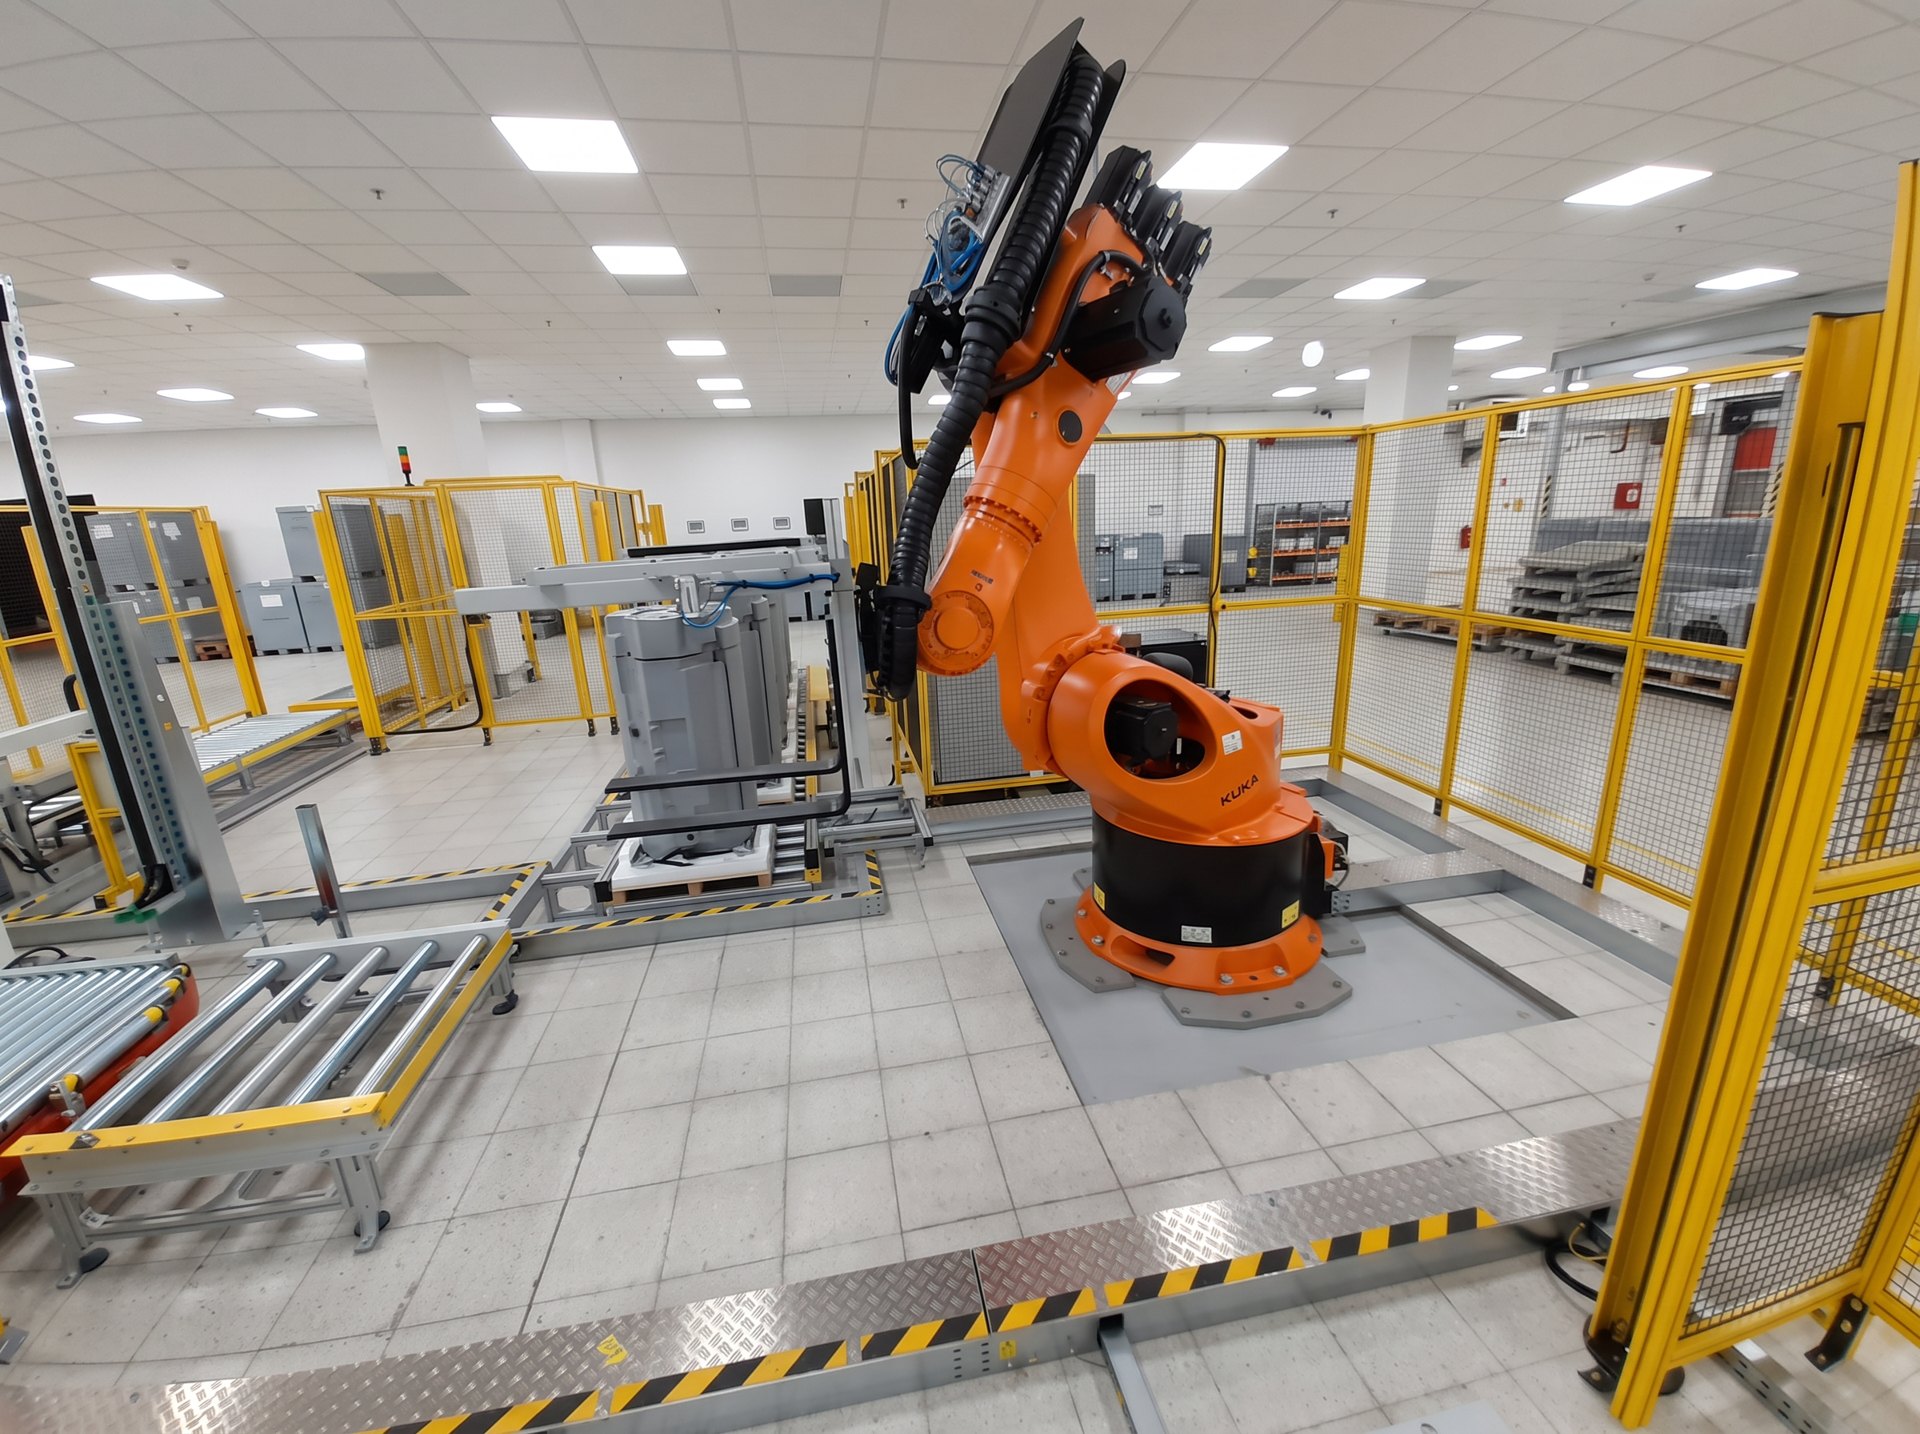
Projet PQ221 : AGV, robot équipé d'un préhenseur pour demi-palettes, stations d'accostage et ligne d'emballage aval jusqu'à la prise en charge par AGV.
Alimentation et centrage
Un AGV dépose la base d'une chaudière partiellement assemblée. Des tables tournantes la transfèrent vers le convoyeur 6, où un pousseur latéral l'aligne et la centre pour la préhension robotisée.
Préhenseur et accostage
La chaudière repose sur une demi-palette. Les fourches du préhenseur pénètrent par le côté, soulèvent la palette, puis des pinces pneumatiques maintiennent la chaudière tandis que le robot l'incline délicatement pour la transférer. Deux stations d'accostage guident le chariot avec précision – un capteur inductif valide le bon positionnement et deux verrous pneumatiques immobilisent le chariot.
Emballage et expédition
Après l'assemblage final, l'opérateur utilise l'IHM pour transférer la chaudière finie en position 2. Le robot la dépose sur la ligne d'emballage pour le cerclage et le banderouflage, puis un élévateur en aval de la table tournante 10 descend le produit emballé à la hauteur de prise de l'AGV.